中 |

具身智能:能够感知并理解周边环境,通过自主学习完成任务的智能体。 1950年,图灵在论文《Computing Machinery and Intelligence》中次提出了这一概念,具身概念的可测量性、可解释性和可检验性,使得机器能够通过学习理解具身概念,具 身智能成为迈向通用智能的起点。英伟达创始人兼席执行官黄仁勋在ITF World 2023半导体大会上表示:“人工智能的下一 个浪潮将是具身智能(embodied AI)”。
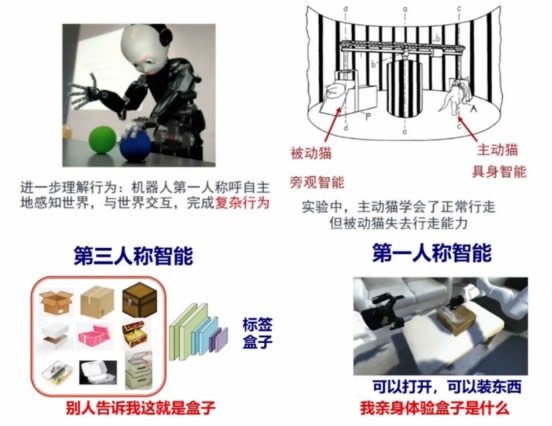
智能受脑、身体与环境协同影响,侧重智能体与环境的“交互”,利用行为实现学习。从认知的角度来看,人类为人称 视角的智能,以1963年的一个实验为例,被绑起来的猫,只能看这个世界,是一种旁观的智能;另一只猫可以主动去探索,是 具身的智能。前者有点像现在基于大量数据的智能,比如摩登7给机器很多盒子,并且标注这就是盒子,然后机器就会觉得这种 pattern 是盒子,属于第三人称的智能,而摩登7人类是通过体验才知道的。具身智能基于智能体具身行为的学习机制可以将数据 的采集、模型的学习融为一体,真正实现主动交互的学习,这也是对人类学习过程的更GJ模拟。
学习方法:旁观型学习
擅长L域: 智能中表征与计算的部分
实体形式: 不具有物理身体
感知方法: 被动接受数据
主义: 符号主义、联结主义
学习方法:实践性学习
擅长L域:主动式感知,执行物理任务
实体形式: 具有物理身体
感知方法: 支持与外界交互
主义: 符号主义、联结主义、行为主义
| 资料获取 | |
| 新闻资讯 | |
| == 资讯 == | |
| » 身智能商业化六大趋势研判—2026世界机 | |
| » 2026年中国具身智能产业系列研究报告- | |
| » 2026机器人产业引擎、赋能与未来发展蓝 | |
| » 2026具身智能行业研究报告-中国厂商已 | |
| » 50+人形机器人场景应用落地图谱-50余 | |
| » 具身智能时代:上市公司机器人业务布局与战 | |
| » 2026年智能机器人行业深度分析报告-产 | |
| » 具身智能安全技术白皮书—机器人篇2026 | |
| » 人形机器人行业发展现状、应用场景市场空间 | |
| » 2026年人形机器人产业发展研究报告-整 | |
| » 《2026年机器人白皮书》重构场景认知, | |
| » 2026具身智能行业数据产业链与新基础设 | |
| » 具身智能训练场研究报告2026-政策制定 | |
| » 移动机器人导航技术-协同感知、自主编队、 | |
| » 面向移动机器人路径规划的强化学习改进蚁群 | |
| == 机器人推荐 == | |
服务机器人(迎宾、讲解、导诊...) |
|

智能消毒机器人 |
|

机器人底盘 |
 |
| 商用机器人 Disinfection Robot 展厅机器人 智能垃圾站 轮式机器人底盘 迎宾机器人 移动机器人底盘 讲解机器人 紫外线消毒机器人 大屏机器人 雾化消毒机器人 服务机器人底盘 智能送餐机器人 雾化消毒机 机器人OEM代工厂 消毒机器人排名 智能配送机器人 图书馆机器人 导引机器人 移动消毒机器人 导诊机器人 迎宾接待机器人 前台机器人 导览机器人 酒店送物机器人 云迹科技润机器人 云迹酒店机器人 智能导诊机器人 |